Evite Errores de Posicionamiento con el Controlador de Pulso Inverso
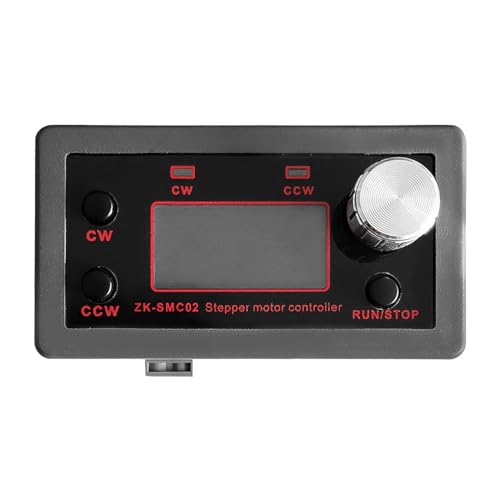
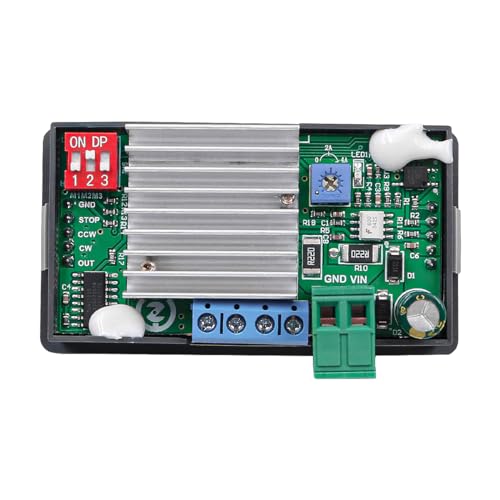
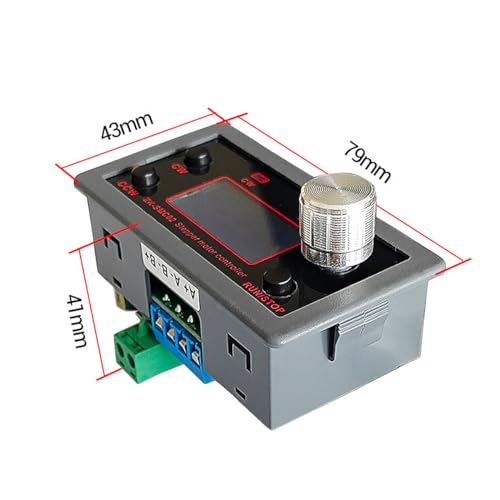
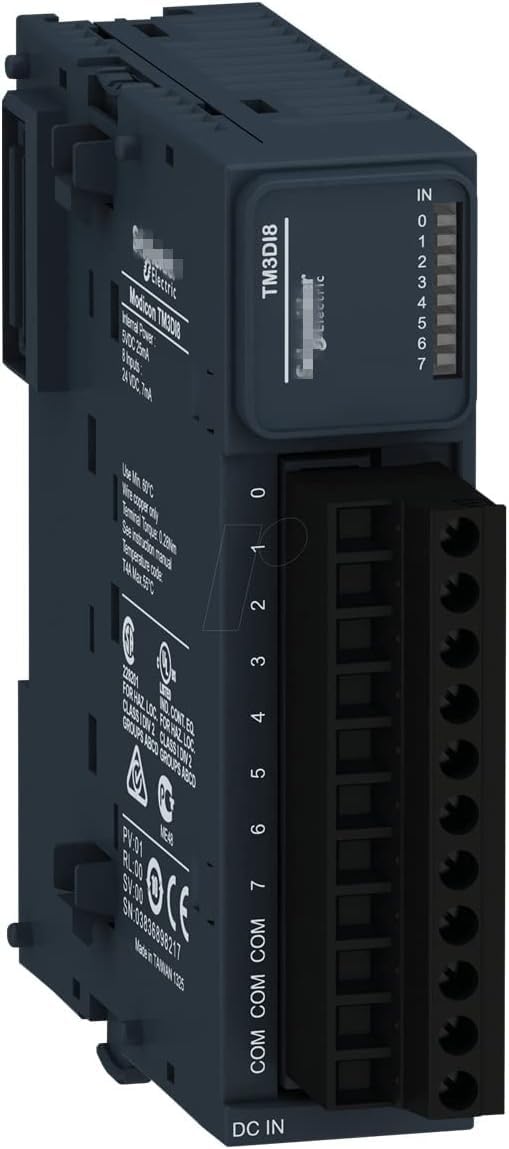
Muchos sistemas de automatización sufren paradas imprevistas debido a ruidos eléctricos que alteran las señales de reloj de los motores. El módulo de motor paso a paso ANCLLO resuelve este problema crítico mediante el uso de filtros lógicos internos y aislamiento por optoacopladores en sus vías de entrada de datos. Frente a las placas de desarrollo genéricas que carecen de protección industrial, este controlador mantiene la integridad de la señal de velocidad de pulso inverso bajo cualquier condición de carga de trabajo.
Comparativa de Arquitectura de Control
Descubra cómo se posiciona este módulo frente a las alternativas tradicionales del mercado de componentes electrónicos:
| Característica Operativa | Placas Estándar DIY | Módulo Industrial ANCLLO |
|---|---|---|
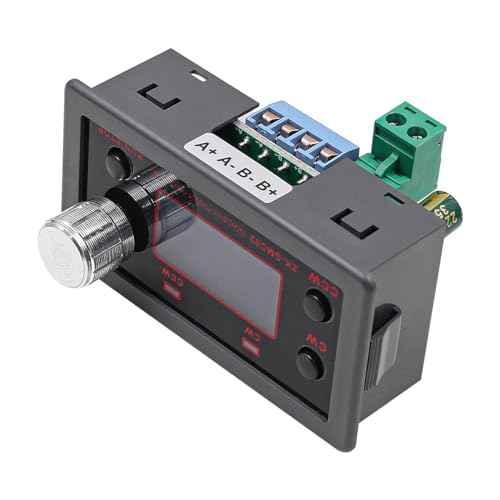
| Conexión PLC Directa | Requiere adaptadores de nivel | Nativa mediante bornes de tornillo |
| Resistencia al Ruido | Baja, propensa a saltos | Alta, aislamiento optoelectrónico |
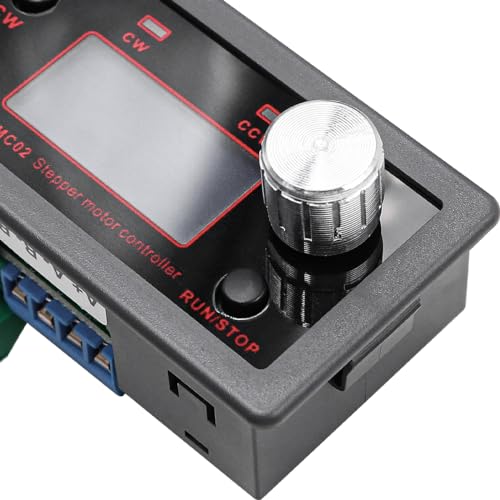
| Gestión de Inversión | Manual por software externo | Automática por hardware integrado |
| Puerto Serial | No disponible o TTL inestable | RS485 estable para largas distancias |
Resultados Prácticos en Entornos Industriales
La implementación de este dispositivo mitiga las desviaciones acumulativas en brazos robóticos y mesas de coordenadas de corte. Al asegurar que cada comando serial enviado por el PLC se traduzca fielmente en pasos geométricos del motor 17 o 23, se elimina la necesidad de recalibraciones manuales a mitad de la jornada laboral, elevando la productividad general del sistema automatizado.